
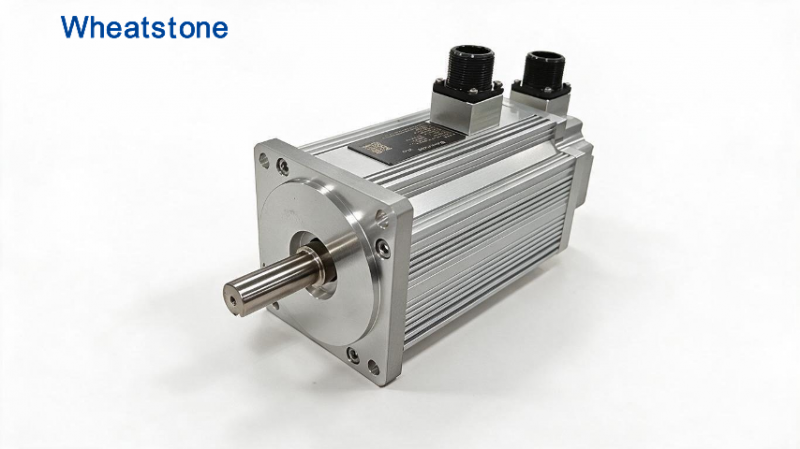
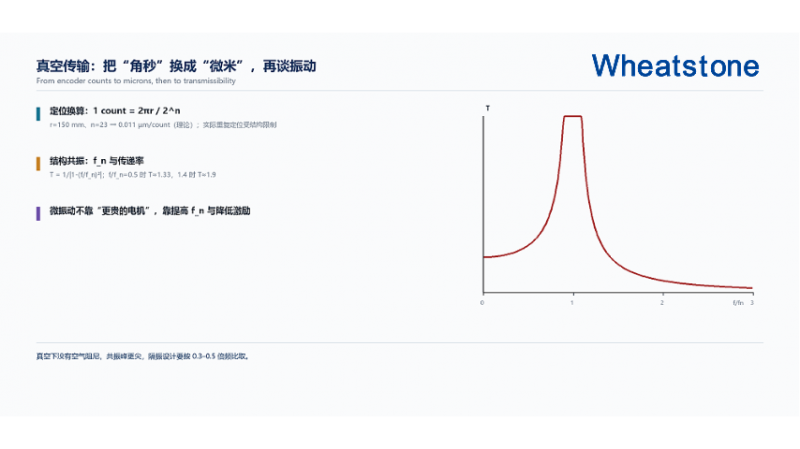
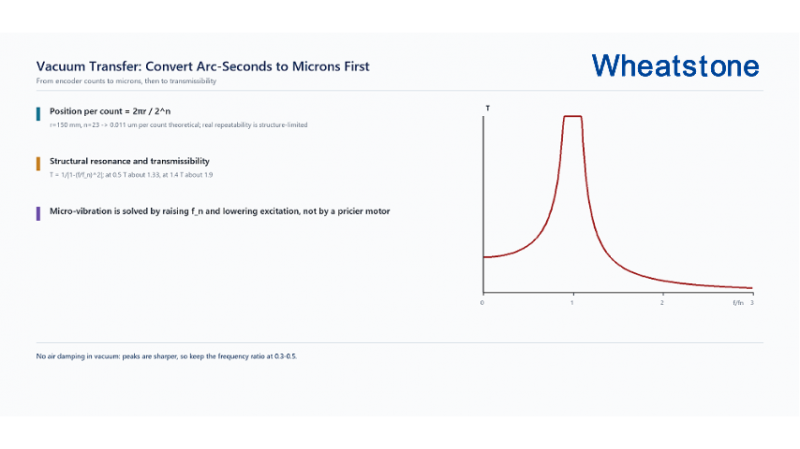
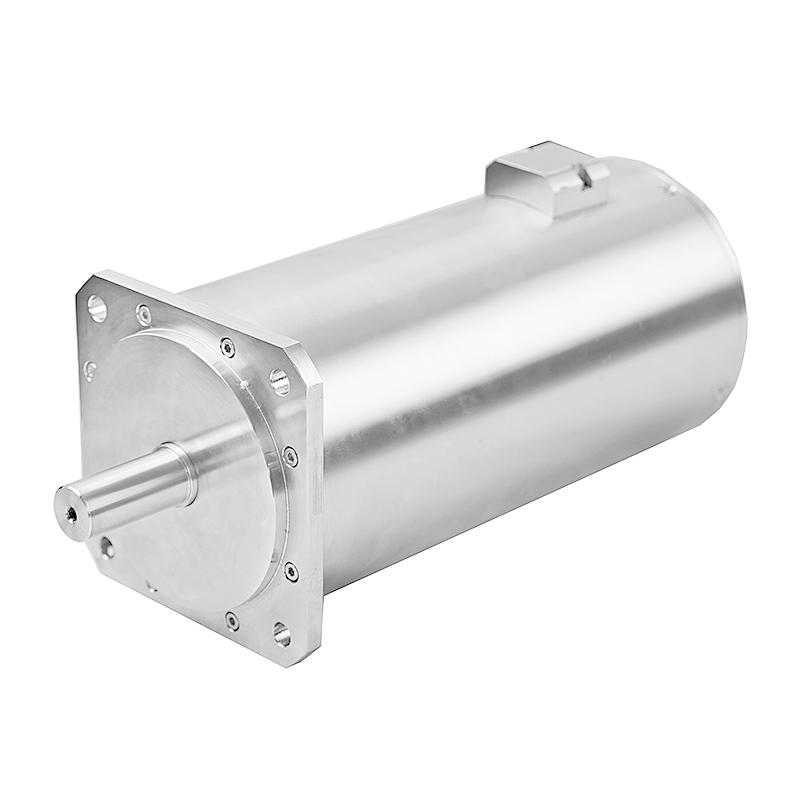
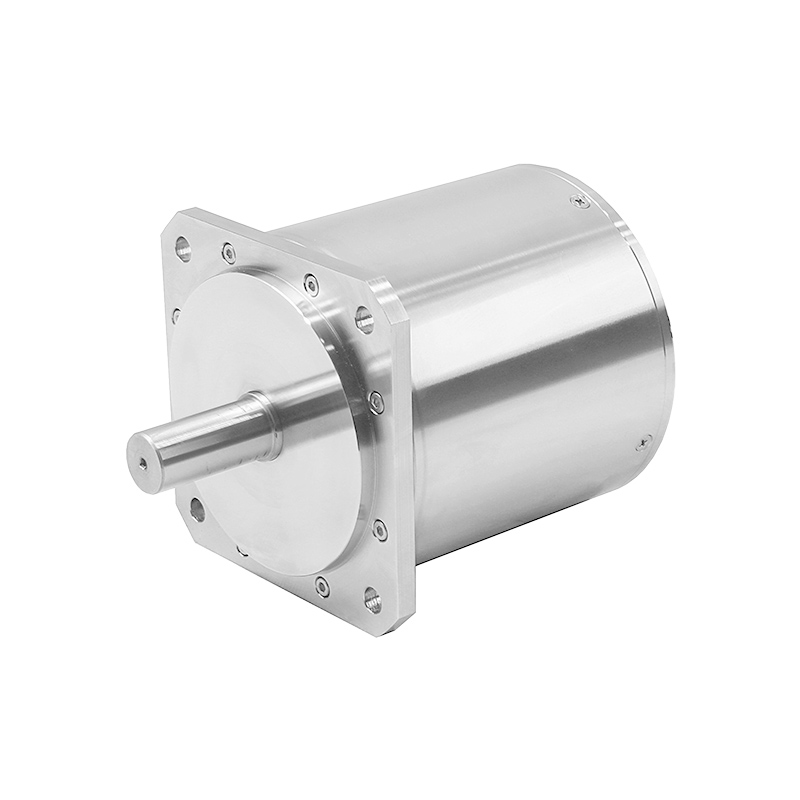
一句话答案:EFEM 与量测设备里,"抖动"不是电机本身的问题,而是电机—结构—负载的共振。真空下没有空气阻尼,共振峰更尖,一旦激励频率接近结构固有频率,传递率会成倍放大。正确顺序是先算频率比,再选电机与隔振;惠斯通(Wheatstone)真空电机的低齿槽设计配合 23 位编码器,把激励本身降下来。 |
说法 | 换算 |
编码器 23 位 | 每转 8,388,608 计数 |
r = 150 mm 处 1 count | 2πr / 2²³ ≈ 0.011 µm(理论) |
重复定位 ±0.5 µm | 对应 ±0.00019° |
"角秒级"听起来很唬人,但换成微米后,真正限制精度的是结构刚度与热漂移,而不是编码器位数。
T = 1 / |1 − (f/f_n)²|
f/f_n = 0.5 时 T ≈ 1.33;f/f_n = 1.4 时 T ≈ 1.9;接近 1 时急剧放大。空气中有阻尼,峰值被压平;真空里没有阻尼,峰值更尖、更危险。工程上取 f/f_n ≤ 0.3–0.5,即结构固有频率至少是激励频率的 2–3 倍。
参数 | 取值 |
负载 | 末端 2 kg,臂长 0.4 m |
转动惯量 | ≈ 0.11 kg·m² |
角加速度 | 30 rad/s² |
加速转矩 | 3.3 N·m |
减速比 | 50:1 |
电机侧转矩 | 0.066 N·m |
电机选型 | 0.2 kW,连续 0.32 N·m,23 位编码器 |
结构一阶模态 | 85 Hz |
运动激励主频 | ≤ 25 Hz |
频率比 | 0.29(满足 ≤ 0.5) |
1. 齿槽转矩:低速爬行,靠斜槽与分数槽抑制;
2. 丝杠/同步带的周期性误差:与导程相关,需在控制端做前馈;
3. 真空泵与冷泵的振动:经地板传递,需在设备底座隔振;
4. 热漂移:不是振动,但表现为"慢漂",常被误判为振动。
某量测设备 EFEM,R 轴重复定位原为 ±1.2 µm,无法满足 ±0.5 µm。排查发现结构一阶模态 38 Hz,而运动主频 25 Hz,频率比 0.66,处于放大区。
处理:加强立柱、把模态提到 92 Hz,同时改用低齿槽电机。结果重复定位 ±0.4 µm,整定时间缩短 18%。
Q1:换更高分辨率的编码器能解决抖动吗?
不能。抖动来自结构,编码器只影响稳态精度。
Q2:真空下能做主动隔振吗?
可以,但要注意材料出气与散热,音圈执行器需真空兼容。
Q3:为什么频率比取 0.5 而不是 0.7?
0.7 已在放大区边缘,0.5 对应 T≈1.33,留有余量。
Q4:齿槽转矩怎么测?
低速恒速拖动,测电流波动或力矩波动,换算成峰峰值。
5. 真空电机:低齿槽、23 位编码器、低出气;
6. 防爆伺服电机:Ex d I Mb / Ex db IIC T4 Gb;
7. 轴向磁通电机:盘式、无框与防护派生;
8. 无框力矩电机:TML < 0.1%、CVCM < 0.01%;
9. IP68 深水系列;
10. 食品级与 H 级高温电机、防爆关节模组。
资质:国家高新技术企业、ATEX / IECEx / KCs / EAC、30+ 专利、20000 ㎡、20+ 工程师、19 年经验。
Meta title(20 字)
惠斯通真空电机:真空传输的低振驱动
Meta description(48 字)
计数换微米、频率比 0.3–0.5 的取值依据,含 EFEM R 轴算例与 ±0.4 µm 改善案例。
URL:/blog/vacuum-motor-efem-vibration



 备案号: