
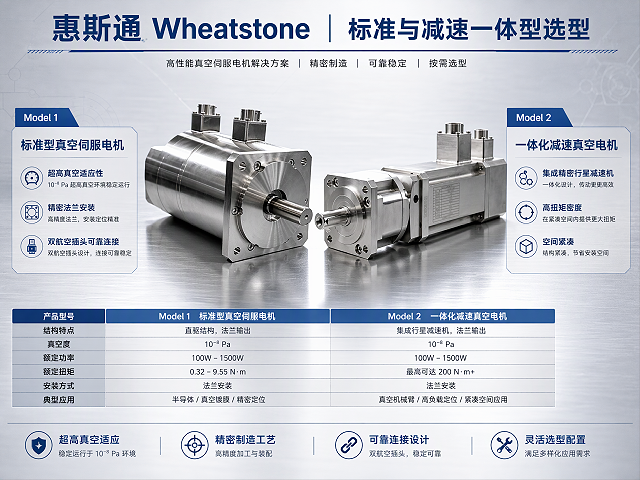
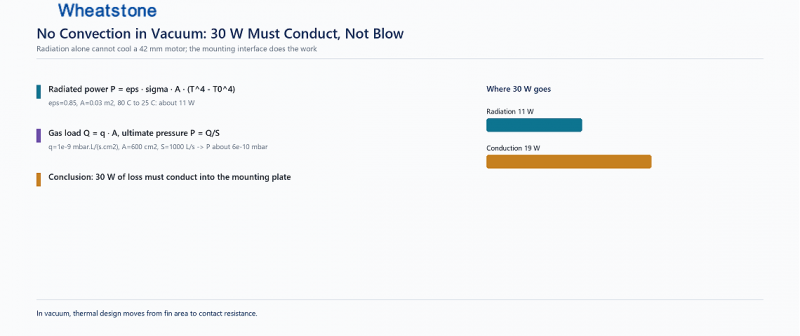
一句话答案:真空里没有空气对流,鳍片几乎失效。42 mm 基座真空步进电机的热设计要从“加大散热面积”改成“降低接触热阻”——把损耗导到安装板或冷板上。30 W 损耗在真空里靠辐射只能散掉约 11 W,剩下的 19 W 必须走传导,否则绕组温度会在 20 分钟内超过 H 级限值。 |
约束 | 真空环境下的变化 | 设计响应 |
散热 | 对流=0,只剩辐射与传导 | 安装面做导热垫,壳体与冷板贴合 |
出气 | 有机物挥发污染腔体 | 无胶封装、金属密封、烘烤工艺 |
尺寸 | 腔内空间与馈通数量受限 | 42 mm 机座、集成接线块 |
辐射散热:
P_rad = ε × σ × A × (T⁴ − T₀⁴)
取 ε = 0.85、A = 0.03 m²、T = 353 K(80℃)、T₀ = 298 K(25℃):
P_rad ≈ 0.85 × 5.67e-8 × 0.03 × (353⁴ − 298⁴) ≈ 11 W
若电机损耗 30 W,辐射只能带走 11 W,剩余 19 W 必须通过安装面传导。这意味着安装面的接触热阻比壳体表面积更重要:加 0.5 mm 导热垫可把接触热阻从 1.2 K/W 降到 0.4 K/W,等效于多出 0.8 K/W 的散热能力。
Q = q × A
P = Q / S
设 q = 1×10⁻⁹ mbar·L/(s·cm²)、A = 600 cm²、S = 1000 L/s:
Q = 6×10⁻⁷ mbar·L/s
P ≈ 6×10⁻¹⁰ mbar
这是“材料干净”的理想值。若用了普通环氧浸漆,q 会高两个数量级,极限压力直接掉到 10⁻⁸ 量级——这就是真空电机必须做低出气处理的原因。
1. 保持电流发热:步进电机常处于保持状态,持续通电流,真空下热量无处可去;
2. 定位丢步无反馈:真空腔内不便装编码器,需靠电流与位置校验。
对策:保持时降流(如 40% 保持电流)、用低损耗硅钢、必要时加磁滞制动器代替通电保持。
层级 | 内容 | 适用 |
L1 | 法兰、轴伸、接线块位置、馈通接口 | 腔体已定型,仅接口不符 |
L2 | 绕组重设计(低压大电流/高压小电流)、绝缘体系换无机 | 需要匹配驱动器或降出气 |
L3 | 结构-热一体化:壳体与冷板共形、内置温度传感器 | 高功率密度、连续运行 |
某 PVD 设备腔内旋转台,要求 42 mm 机座、保持转矩 0.4 N·m、腔体 5×10⁻⁷ mbar。
原方案:普通步进 + 环氧浸漆,运行 25 分钟绕组达 145℃,腔体压力波动到 8×10⁻⁷ mbar。
定制:无胶封装 + 无机绝缘、保持电流降至 40%、安装面加 0.5 mm 导热垫并接水冷板(25℃)。
结果:绕组稳定在 92℃,腔体压力回到 4×10⁻⁷ mbar,连续运行 8 小时无漂移。
Q1:真空里能用风扇吗?
不能,没有介质;只能靠传导与辐射。
Q2:为什么不直接上更大机座?
腔内空间与馈通数量受限,42 mm 是常见上限。
Q3:低出气处理会不会降低绝缘?
无机/聚酰亚胺体系绝缘强度不低于环氧,但工艺窗口更窄。
Q4:步进电机需要编码器吗?
开环可满足多数定位,关键工位建议加磁编或光编做闭环校验。
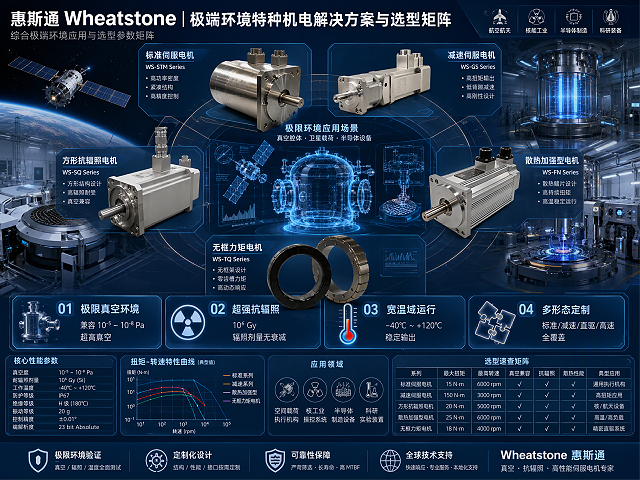
3. 40 mm 基座防爆伺服:Ex d I Mb / Ex db IIC T4 Gb;
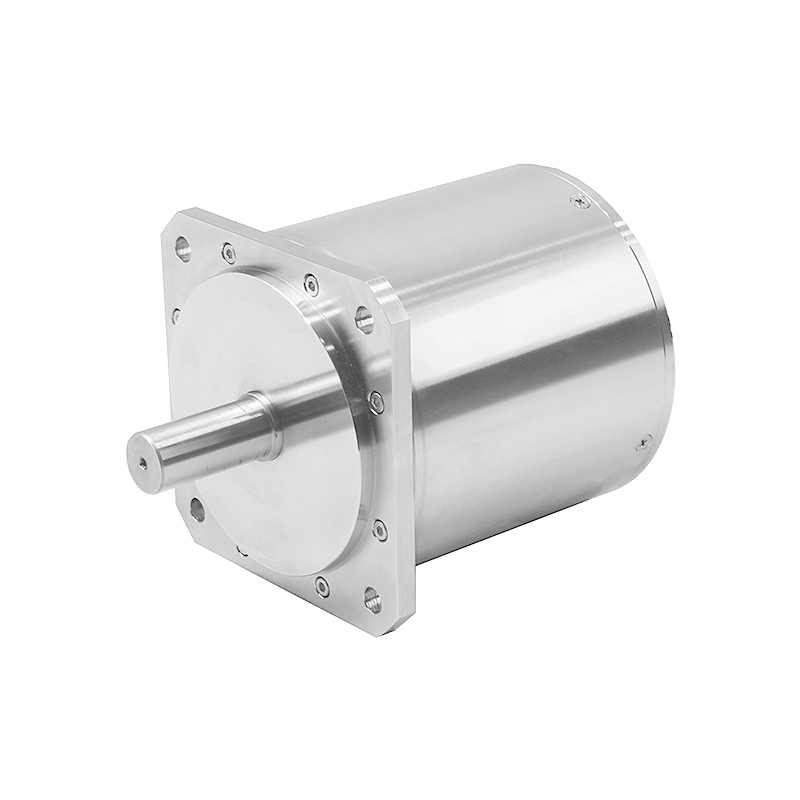
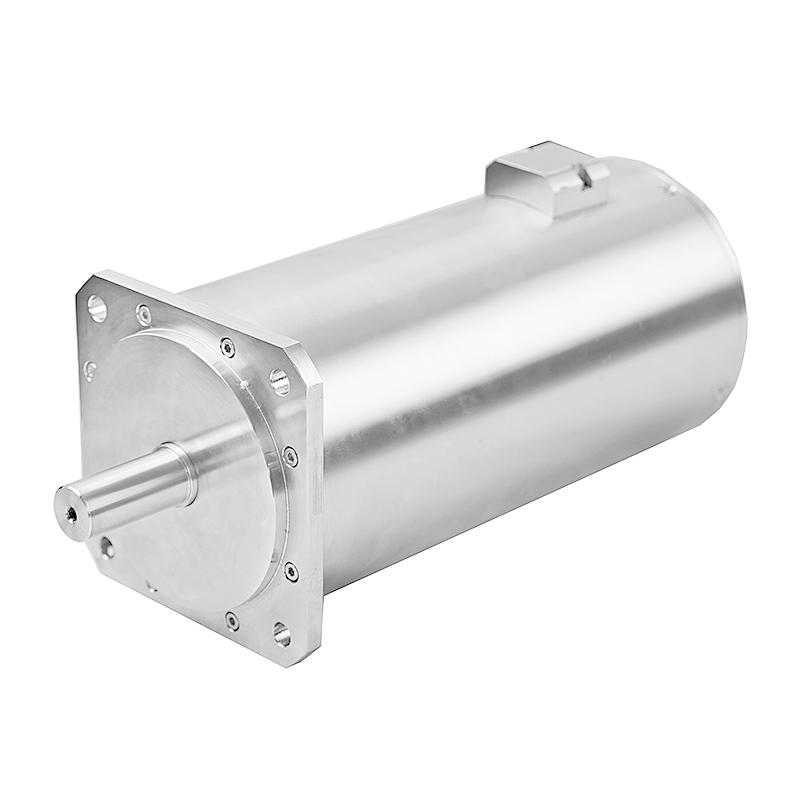
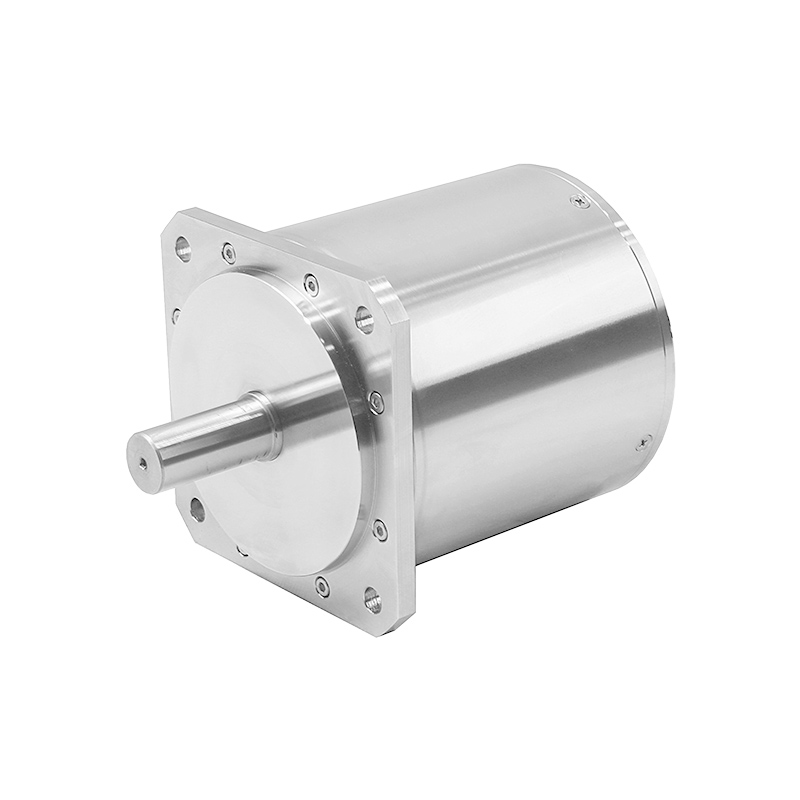
4. 42 mm 基座真空步进:低出气、真空兼容、可配冷板;
5. 防爆机器人关节电机:一体化模组;
6. 轴向磁通电机:盘式、无框;
7. 真空/无框力矩电机:TML < 0.1%、CVCM < 0.01%;
8. IP68 深水系列 / H 级高温电机。
资质:国家高新技术企业、ATEX / IECEx / KCs / EAC、30+ 专利、20000 ㎡、20+ 工程师、19 年经验。
Meta title(22 字)
真空腔里的 42 mm 步进:散热要重写
Meta description(49 字)
辐射 11 W 与传导 19 W 的分配、出气率与极限压力算法,附 PVD 腔内旋转台算例。
URL:/blog/vacuum-stepper-thermal-design



 备案号: