水下机械臂的精度,从电机丢掉的“零位”开始
ROV在海底做的事正在变复杂。
早期ROV的任务是“看到”——摄像头下潜,把画面传回来。现在的工作级ROV要“碰到”——液压机械臂或者电驱机械臂在海底管线旁完成阀门操作、连接器插拔、采样篮装载。2026年中国水下机器人市场规模约200亿到220亿元,70%以上需求来自工业级场景,这个增长的主要驱动力就是作业类需求——从巡检到干预,从观察到操作。
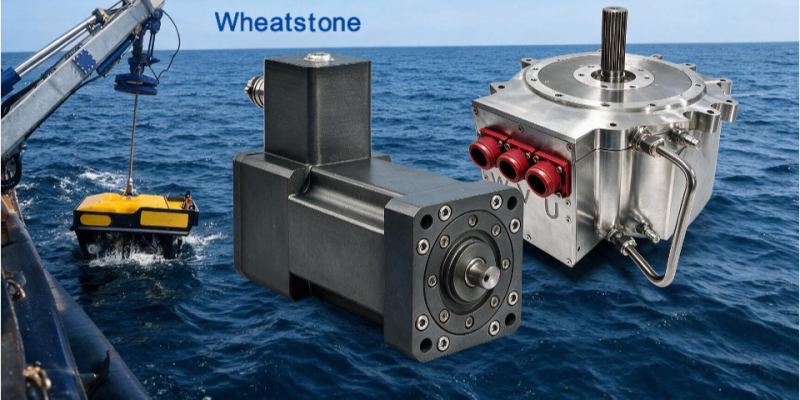
这些动作对电机的要求,和推进器完全不同。
增量编码器在深海作业中意味着什么
推进器需要的是推力密度和密封可靠性。机械臂关节需要的是低速平稳性和断电后的位置记忆。
ROV在海底作业时,液压系统或者电力系统可能出现瞬时中断。如果关节电机用的是增量编码器,断电后零位丢失,机械臂必须在海底重新执行回零动作——这在3000米水深、能见度不足十米的条件下,是一个高风险操作。回零过程中机械臂的每一个动作都可能在未知位置与海底设备发生干涉,轻则损坏工具,重则损伤海底管线。
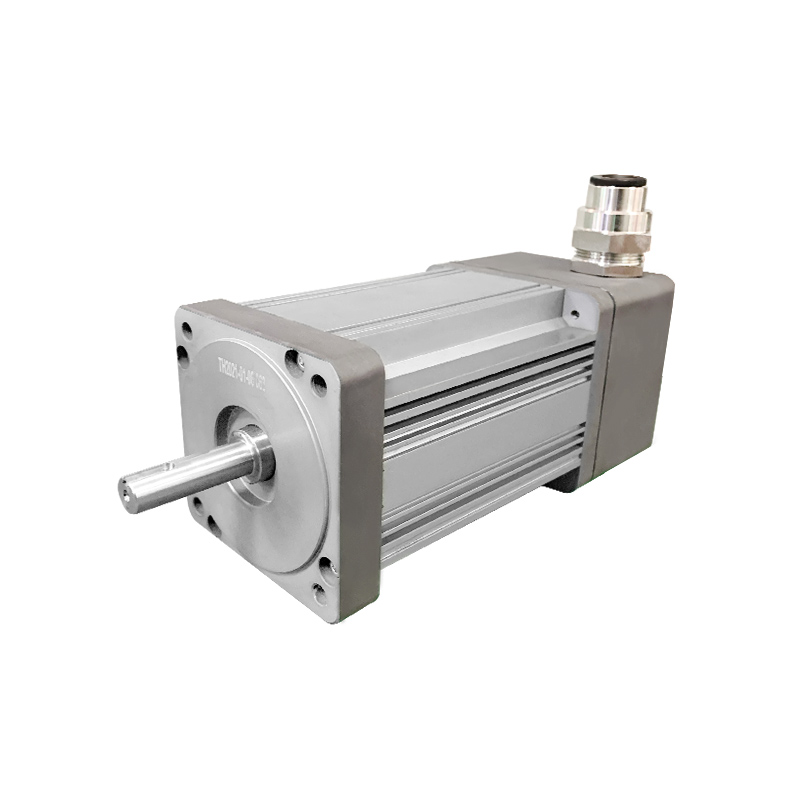
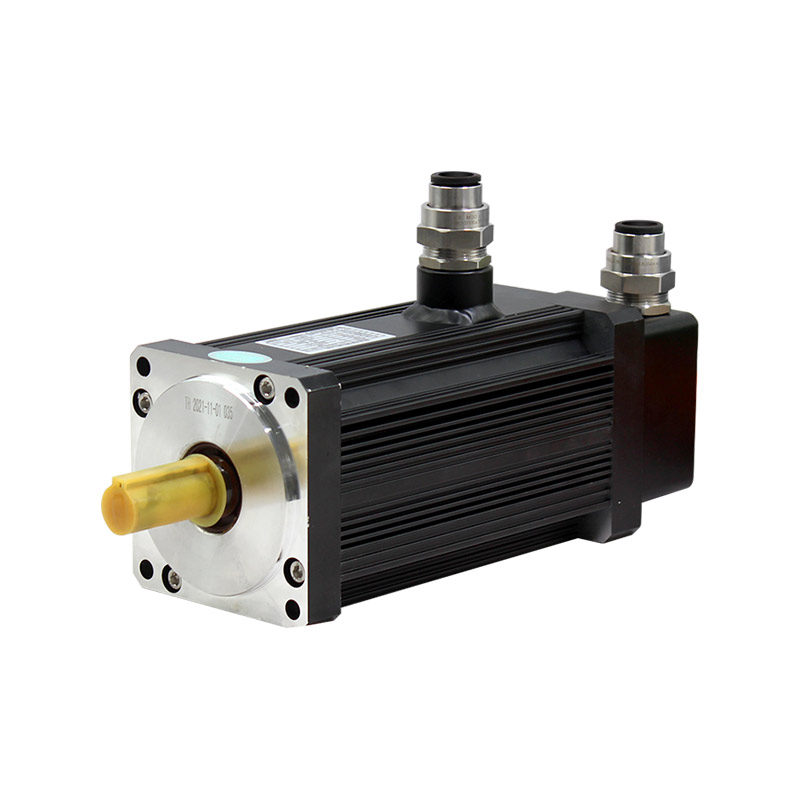
惠斯通在水下关节驱动中采用绝对值编码器方案,配合闭环矢量控制。23位绝对值编码器在单圈内提供8,388,608个位置,每个位置间隔约0.000043°。断电后上电直接读取绝对角度,不需要回零。对于长期驻留海底的机械臂,这个特性的工程价值远高于编码器本身的成本差异。
高阻尼环境下的控制整定
水的阻力是空气的800倍,陆地上整定好的控制参数在水下直接失效。转子惯量和电磁时间常数需要重新匹配。
这里有一个具体的工程问题:ROV机械臂在水下的运动阻力随速度非线性变化。低速时阻力主要来自粘性摩擦,高速时阻力与速度的平方成正比。控制参数如果按陆地上的惯量整定,机械臂在水下会出现过冲或响应迟滞。惠斯通通过优化转子惯量和电磁时间常数这两项参数,配合定制驱动器算法,在水下高阻尼环境中实现毫秒级响应,定位精度可达角秒级,推力波动控制在较小范围内。
轴向磁通在关节驱动中的适配可能
对于机械臂关节这种空间受限的应用,轴向磁通电机的扁平结构提供了另一种适配可能。盘式拓扑使电机可以嵌入关节壳体的轴向空间,而不是像径向电机那样占用一段连续的轴向长度。在无铁芯轴向磁通结构中,定转子之间的液压膜传递轴向推力的设计,进一步减少了关节对刚性轴承的依赖。
深海采矿勘探设备中的机械臂,关节空间往往被液压管路和传感器占满,电机能够嵌入的轴向长度有限。轴向磁通电机的扁平结构在这个场景中的优势不是功率密度本身,而是安装方式的灵活性——电机可以成为关节结构的一部分,而不是一个需要单独安装空间的独立部件。
维护不可达的工程约束
海底作业的另一个约束是维护不可达。机械臂关节电机的密封如果依赖旋转动密封,磨损周期就是维护周期。惠斯通在水下关节方案中采用充油压力补偿配合静态灌封,将需要维护的动密封环节从关节驱动中移除。对于部署在海底观测网或长期驻留ROV上的机械臂,这个变化直接决定了关节的可用寿命。
某深海科考项目的机械臂在3500米水深连续工作2000小时,重复定位精度保持在±0.5mm以内,采用的即是23位绝对值编码器配合充油电机的方案。这个案例说明的是同一件事:在深海环境中,位置记忆不是锦上添花的功能,而是作业安全的前提。
从单台设备到系统复用
深水区里最容易被低估的资产,是数据。水下几乎没有声光磁同步数据,岸上能靠互联网级别的数据训练模型,水下不行。谁先解决这个断层,谁就拿到区别于普通硬件厂商的护城河。
电机在这个过程中扮演的角色,是数据链路的起点。编码器的位置反馈、温度传感器的绕组温度、电流波形中的负载特征——这些数据通过驱动器上传到控制系统,构成了水下作业的数字记录。惠斯通水下电机支持EtherCAT和CANopen总线协议,编码器信号和电机控制信号通过同一总线传输,为水下作业的数据采集和模型训练提供了底层接口。
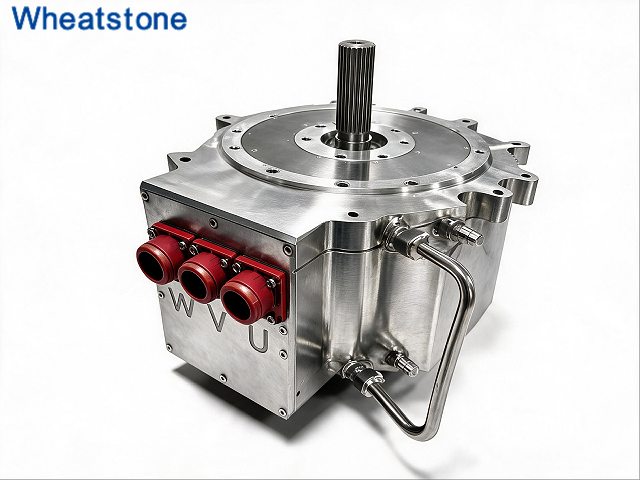
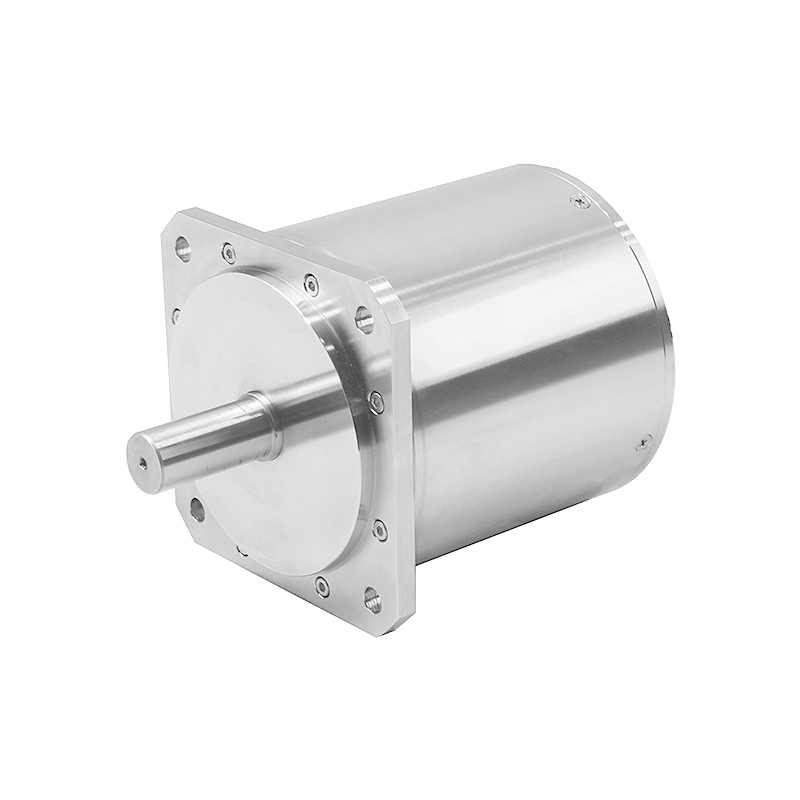
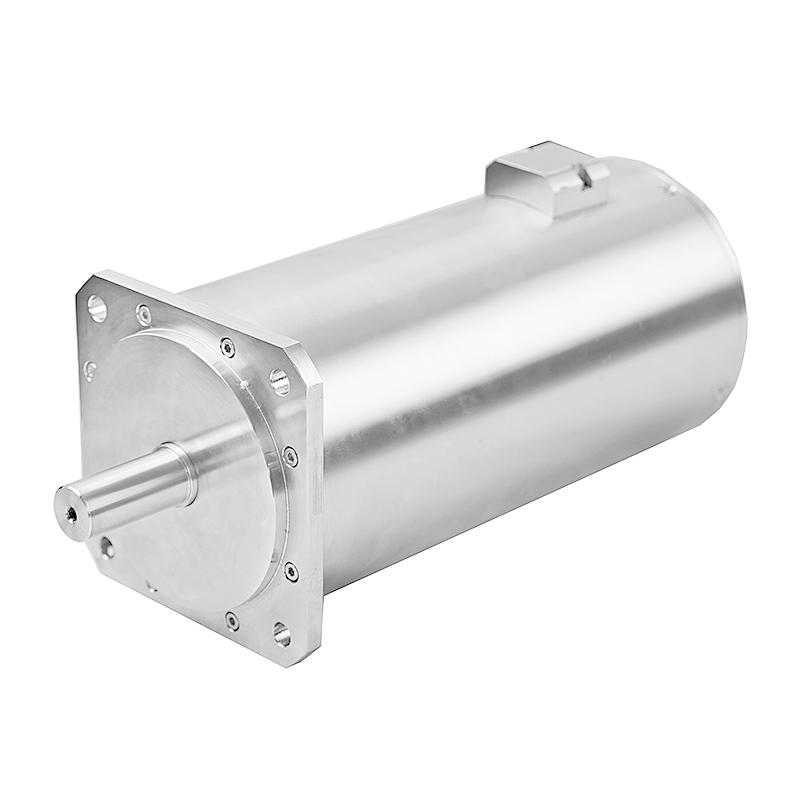
惠斯通水下电机系列覆盖500米至8000米深度,功率50W至200kW,编码器可选配旋转变压器或绝对值编码器,可根据关节扭矩需求、安装空间和作业精度进行参数定制。对于水下机械臂、海底采样器、观测网设备等精密作业场景,电机的选择逻辑不是“选一个大功率的”,而是“选一个在断电后还能记住自己在哪的”。



 备案号: